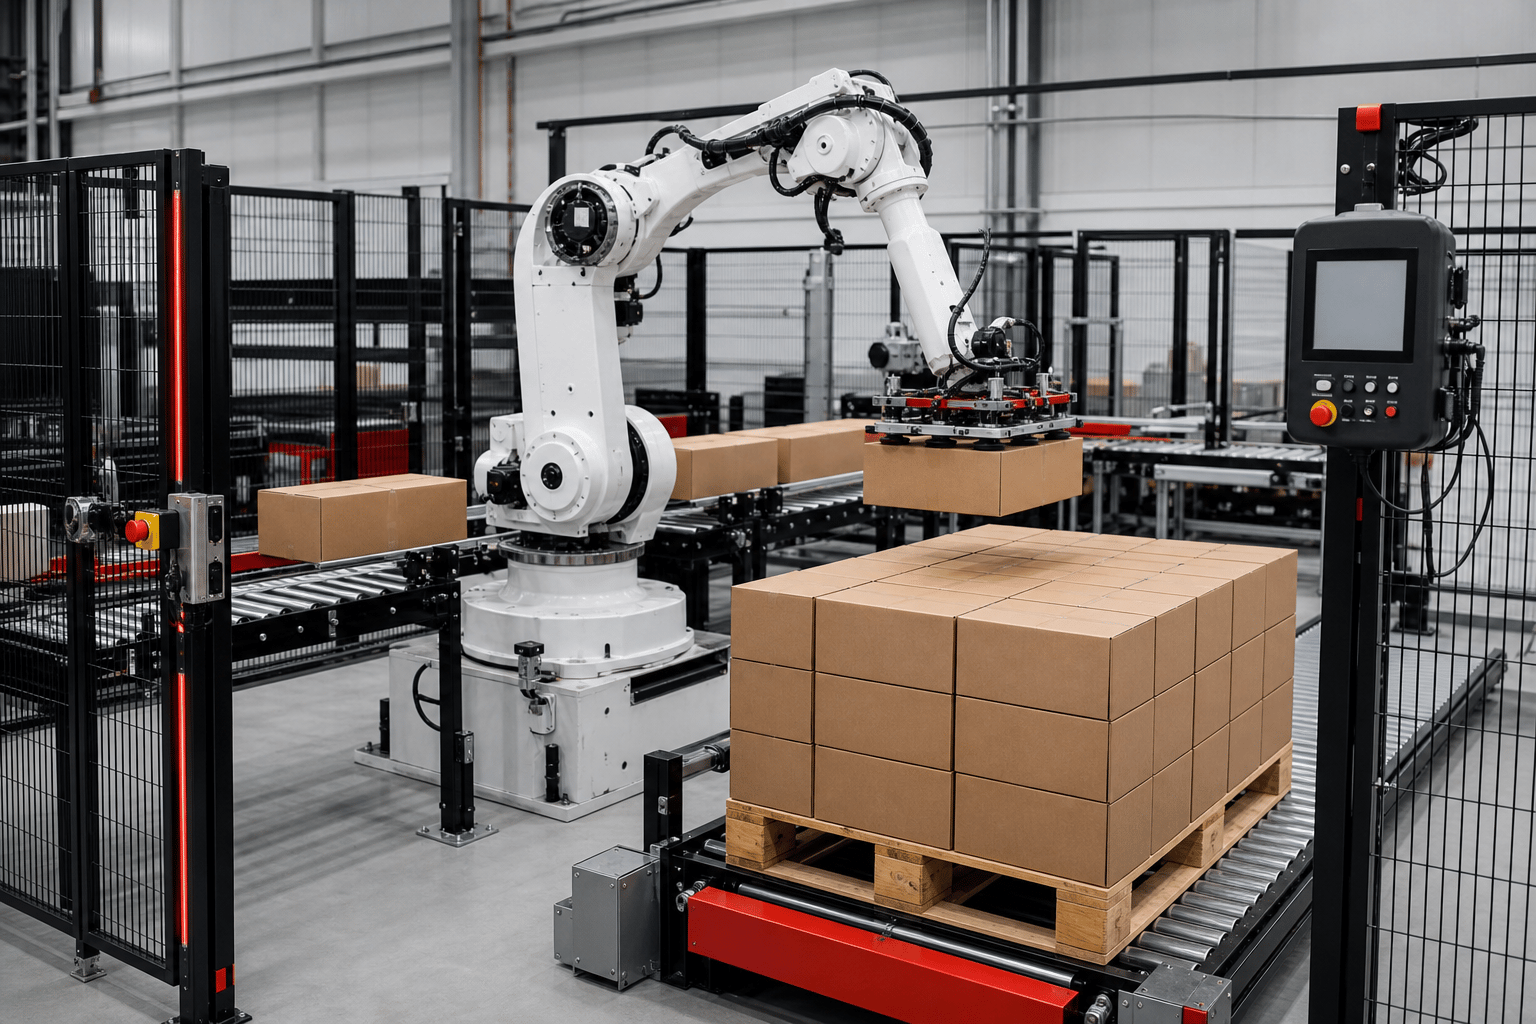
팔레타이징
제품 규격, 포장 상태, 적재 패턴과 목표 사이클을 분석해 안정적인 로봇 적재 시스템을 구성합니다.
- 적재 패턴·사이클 검토
- 그리퍼·컨베이어 통합
SOLUTIONS
생산 목표와 현장 조건에 맞춰 로봇, 비전, 제어 및 주변 장치를 통합합니다.
Robot Automation
산업용 로봇과 주변 설비를 통합하여 반복 작업과 생산 공정을 자동화합니다.
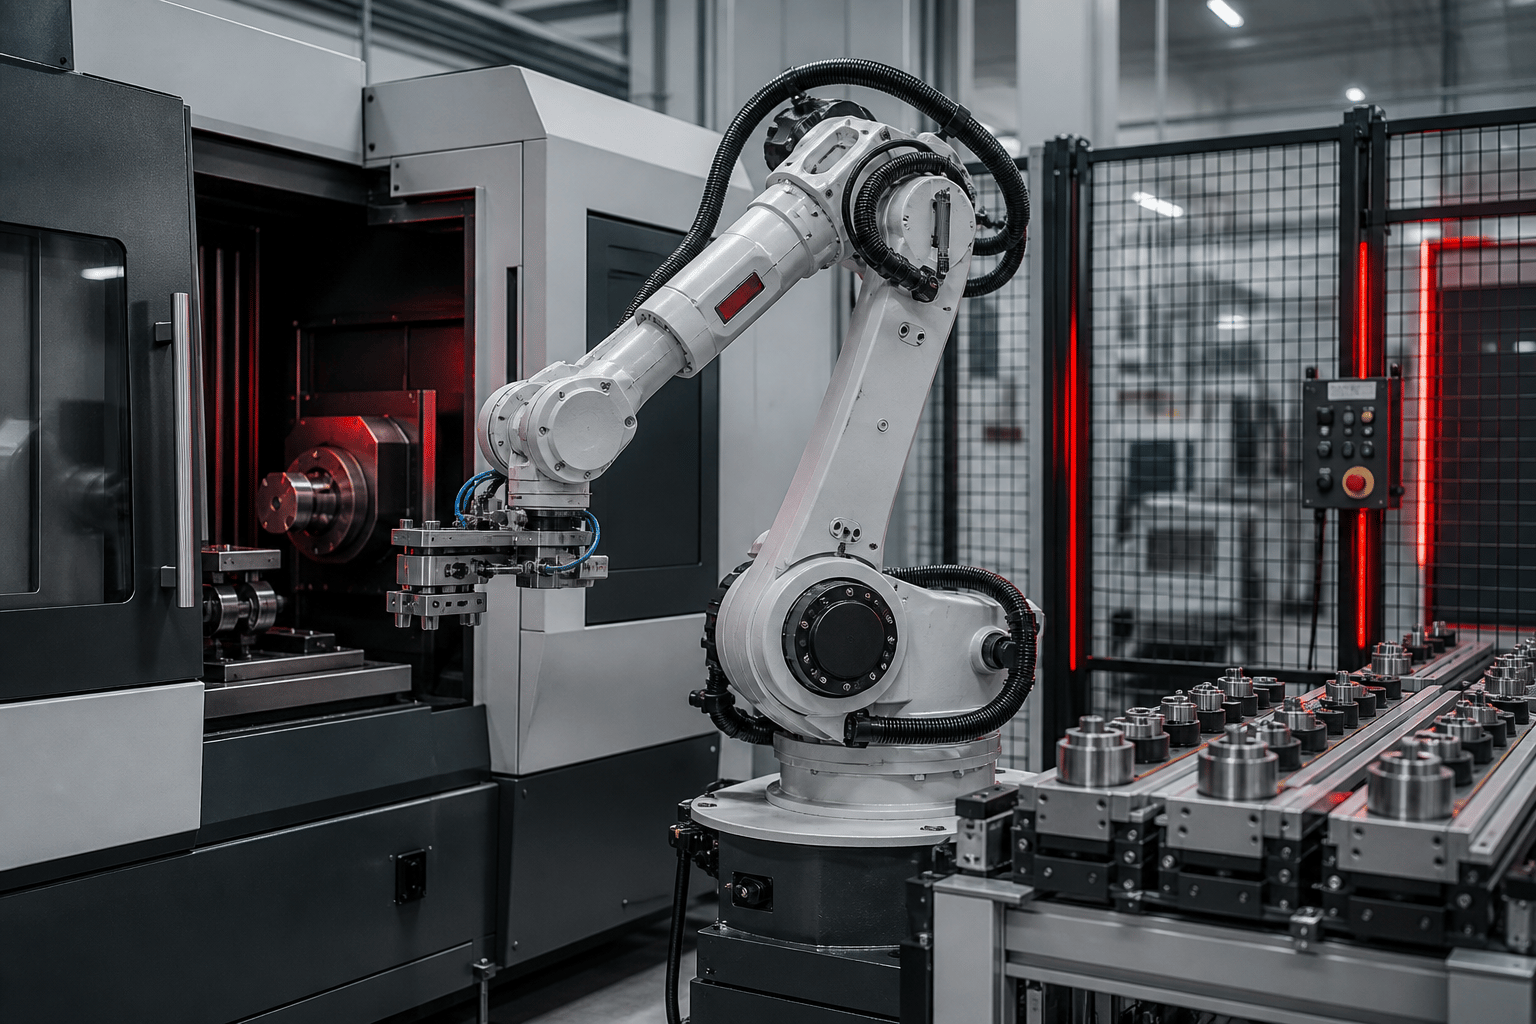
Process Automation
용접, 절단, 베벨, 연마와 같은 제조 공정을 로봇 기반 시스템으로 구성합니다.
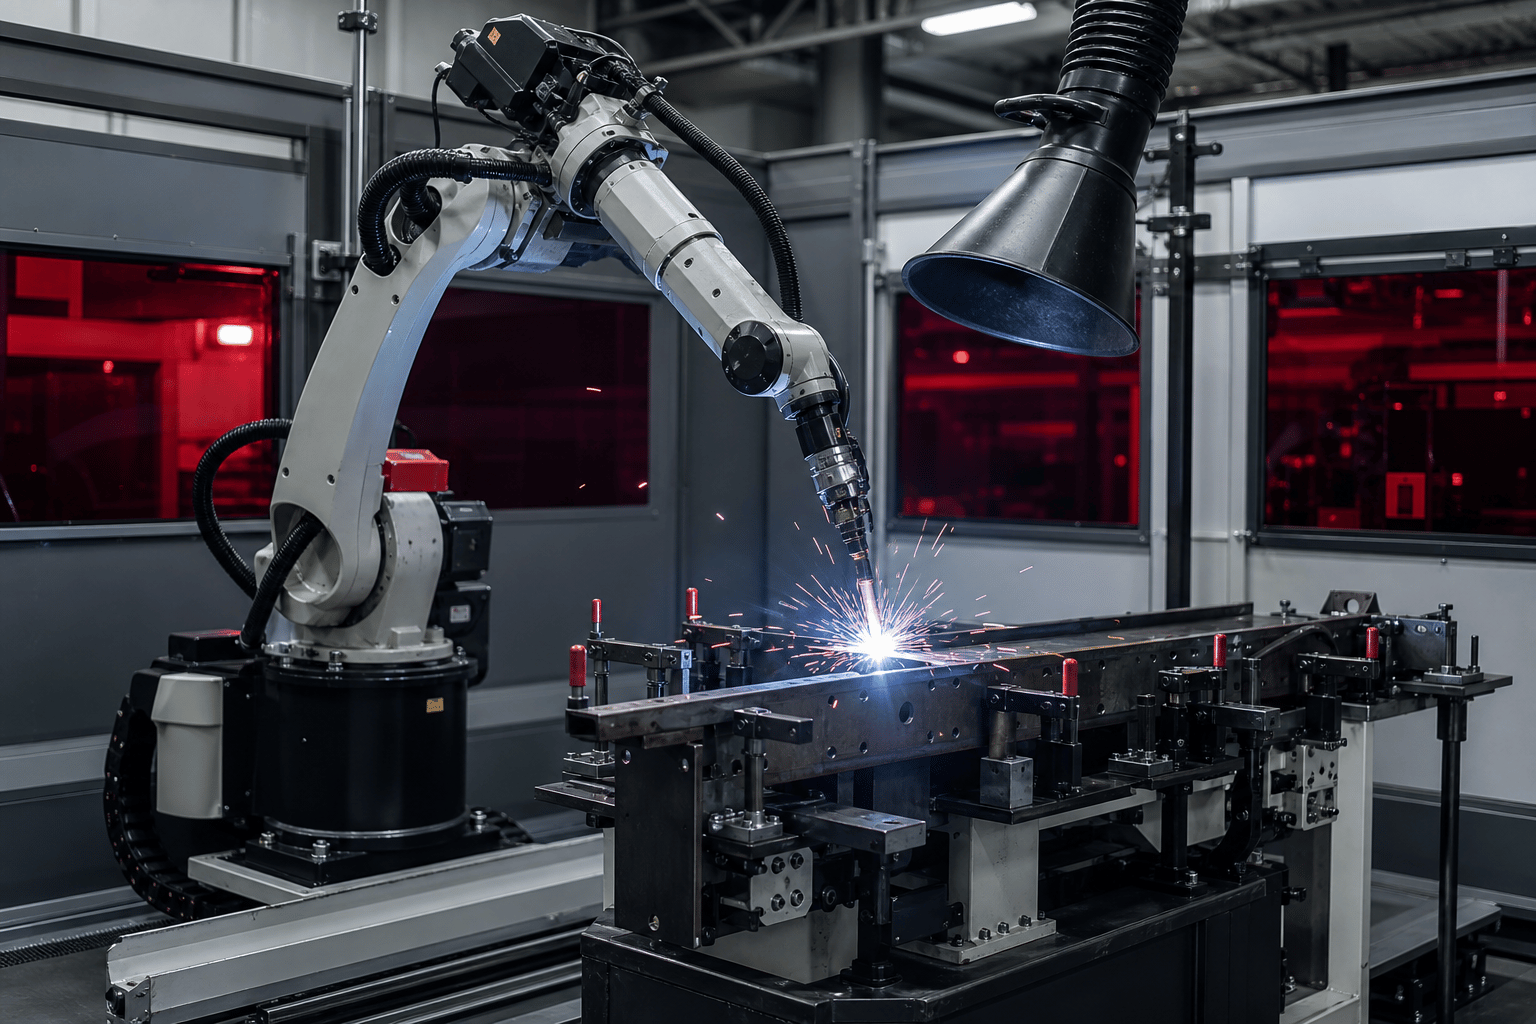
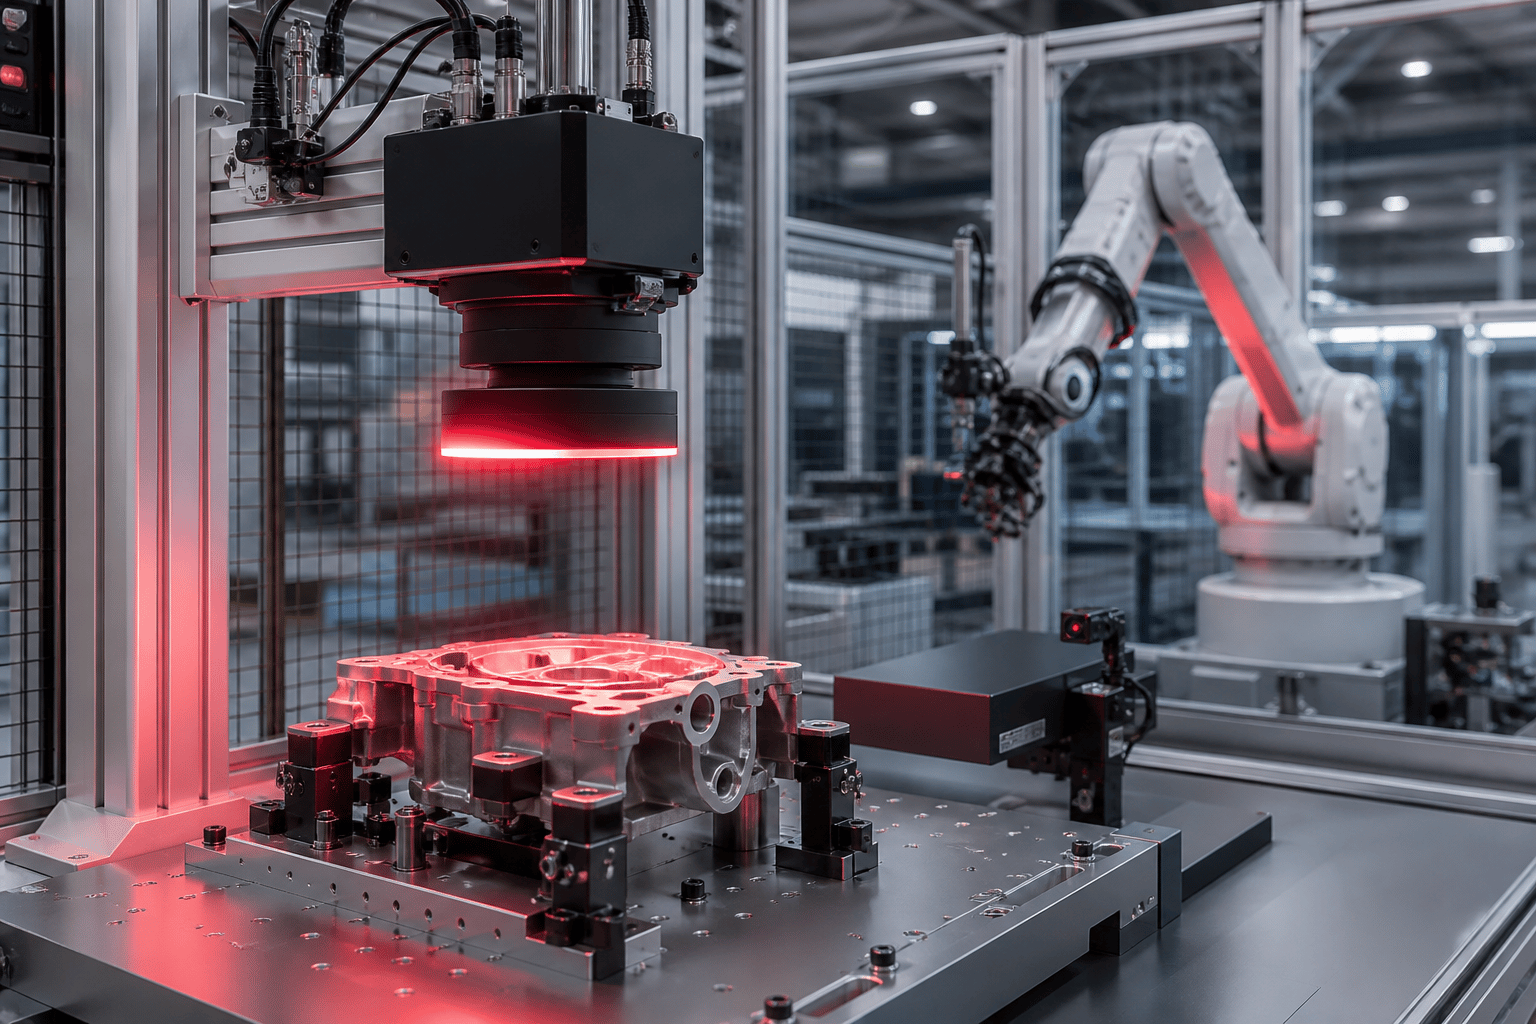
Vision & Inspection
2D·3D 비전과 측정 기술을 로봇 및 생산설비에 연동합니다.
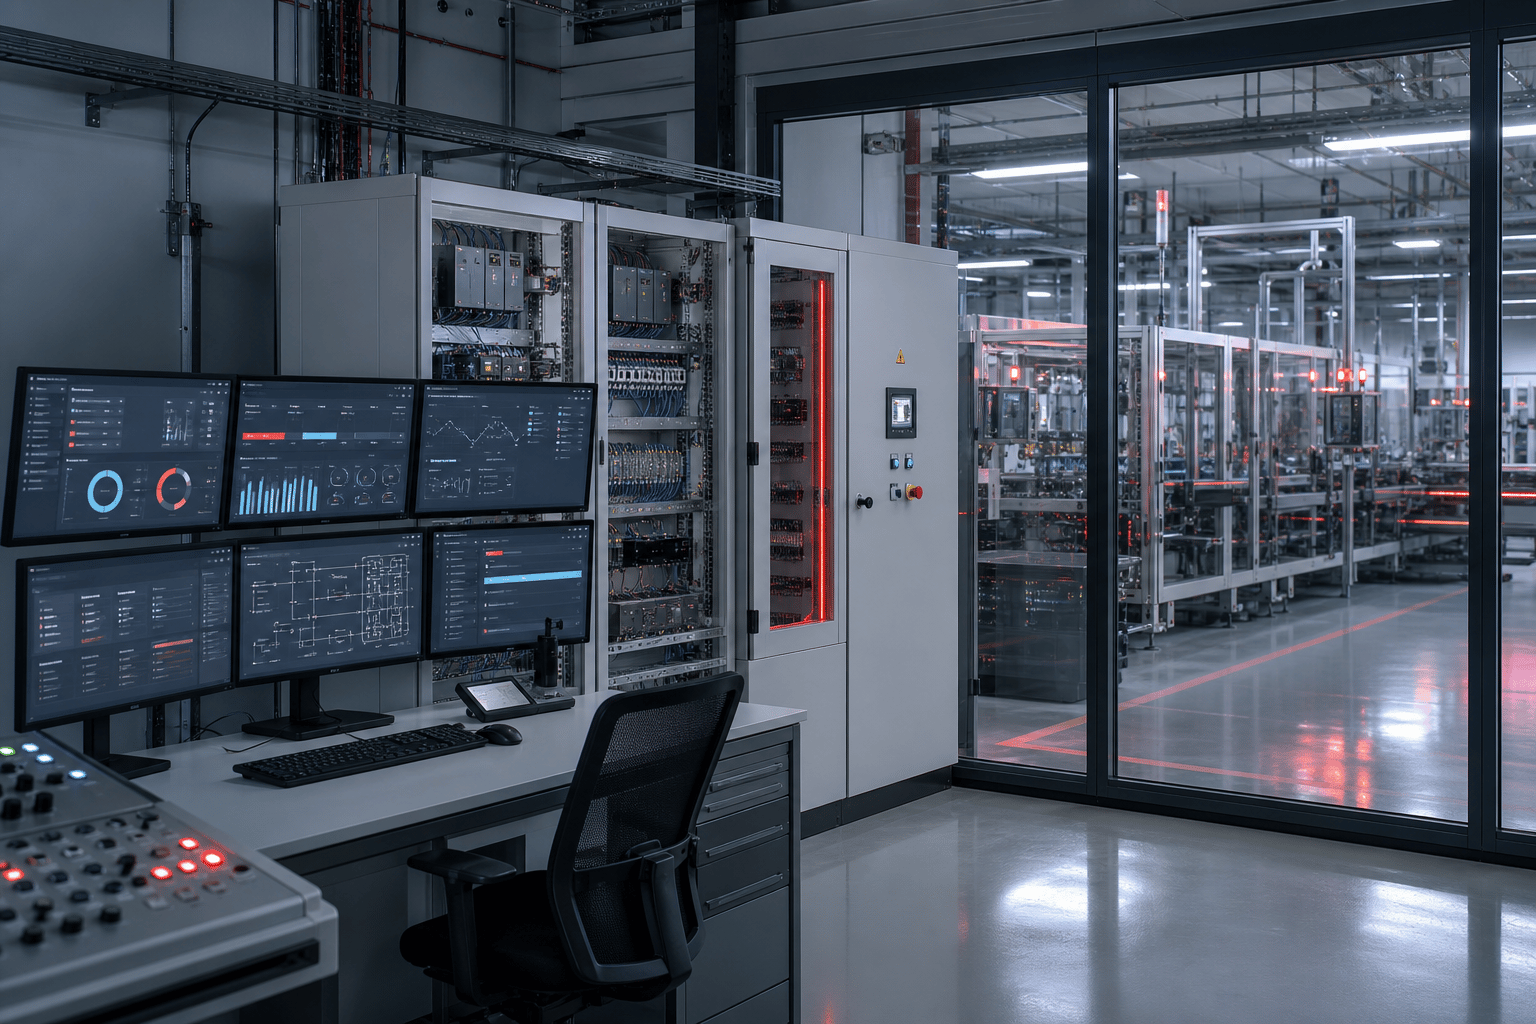
Control & Smart Factory
PLC, Motion, HMI와 생산 데이터를 연결해 설비 운전과 모니터링을 통합합니다.
APPLICATION SOLUTIONS
생산 목표와 공정 조건을 기준으로 필요한 로봇, 비전, 제어 기술과 주변 장치를 선정하고 하나의 운전 가능한 시스템으로 통합합니다.
제품 규격, 포장 상태, 적재 패턴과 목표 사이클을 분석해 안정적인 로봇 적재 시스템을 구성합니다.
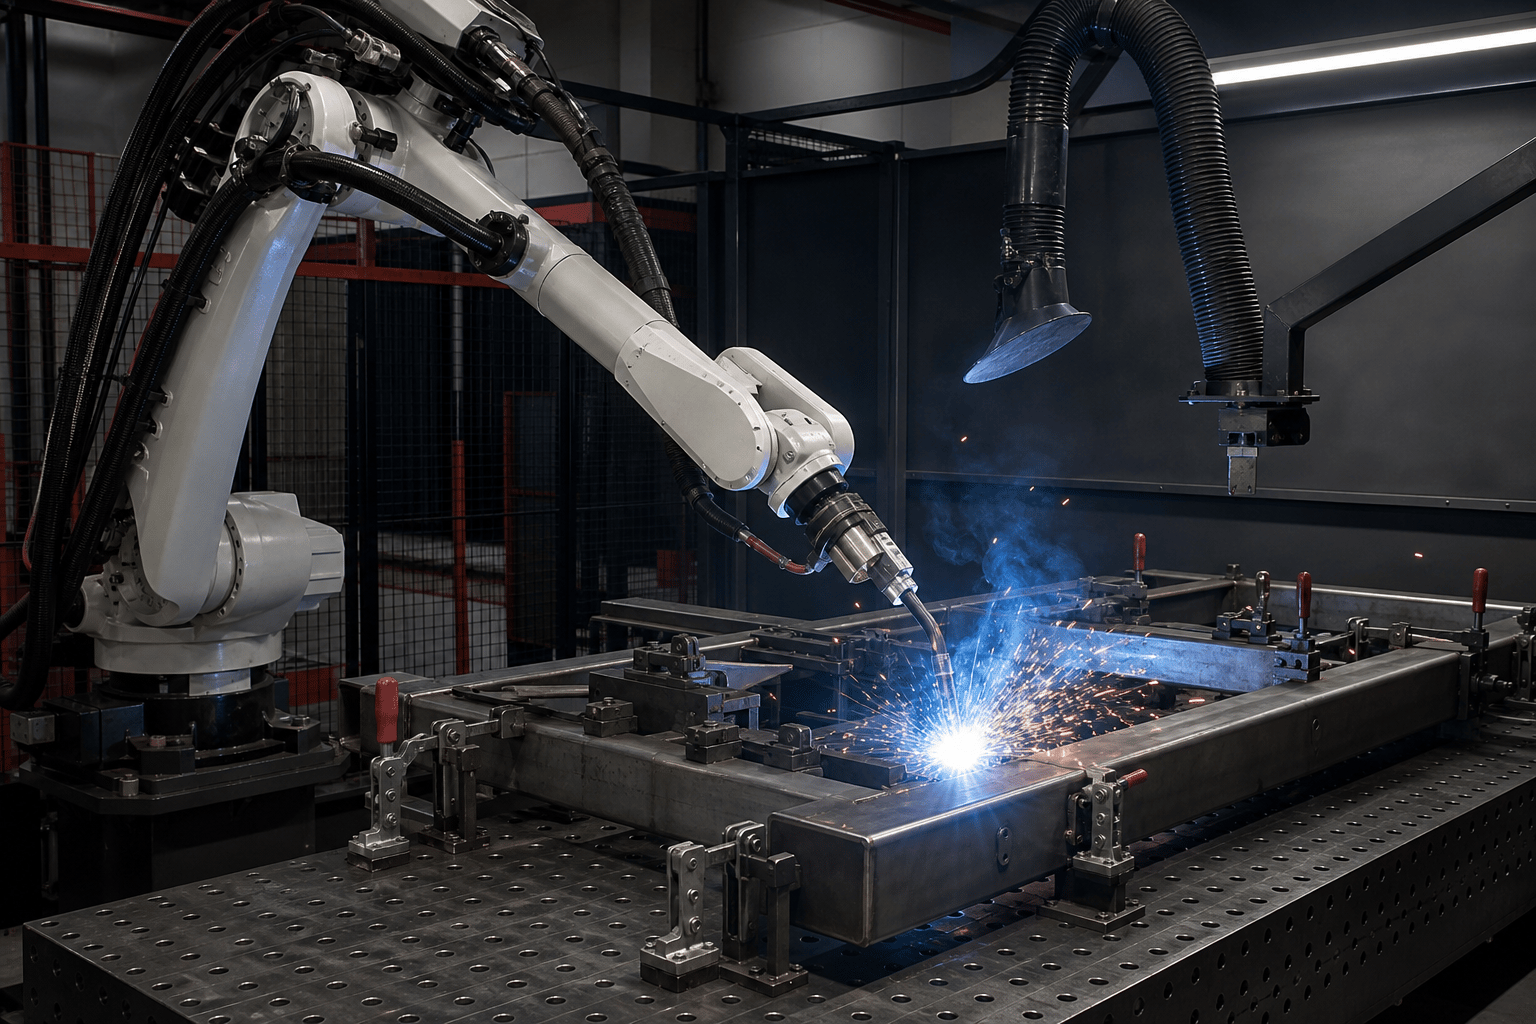
용접 자세와 모재, 조인트 형상에 맞춰 로봇 경로, 용접 조건, 포지셔너와 안전 설비를 통합합니다.
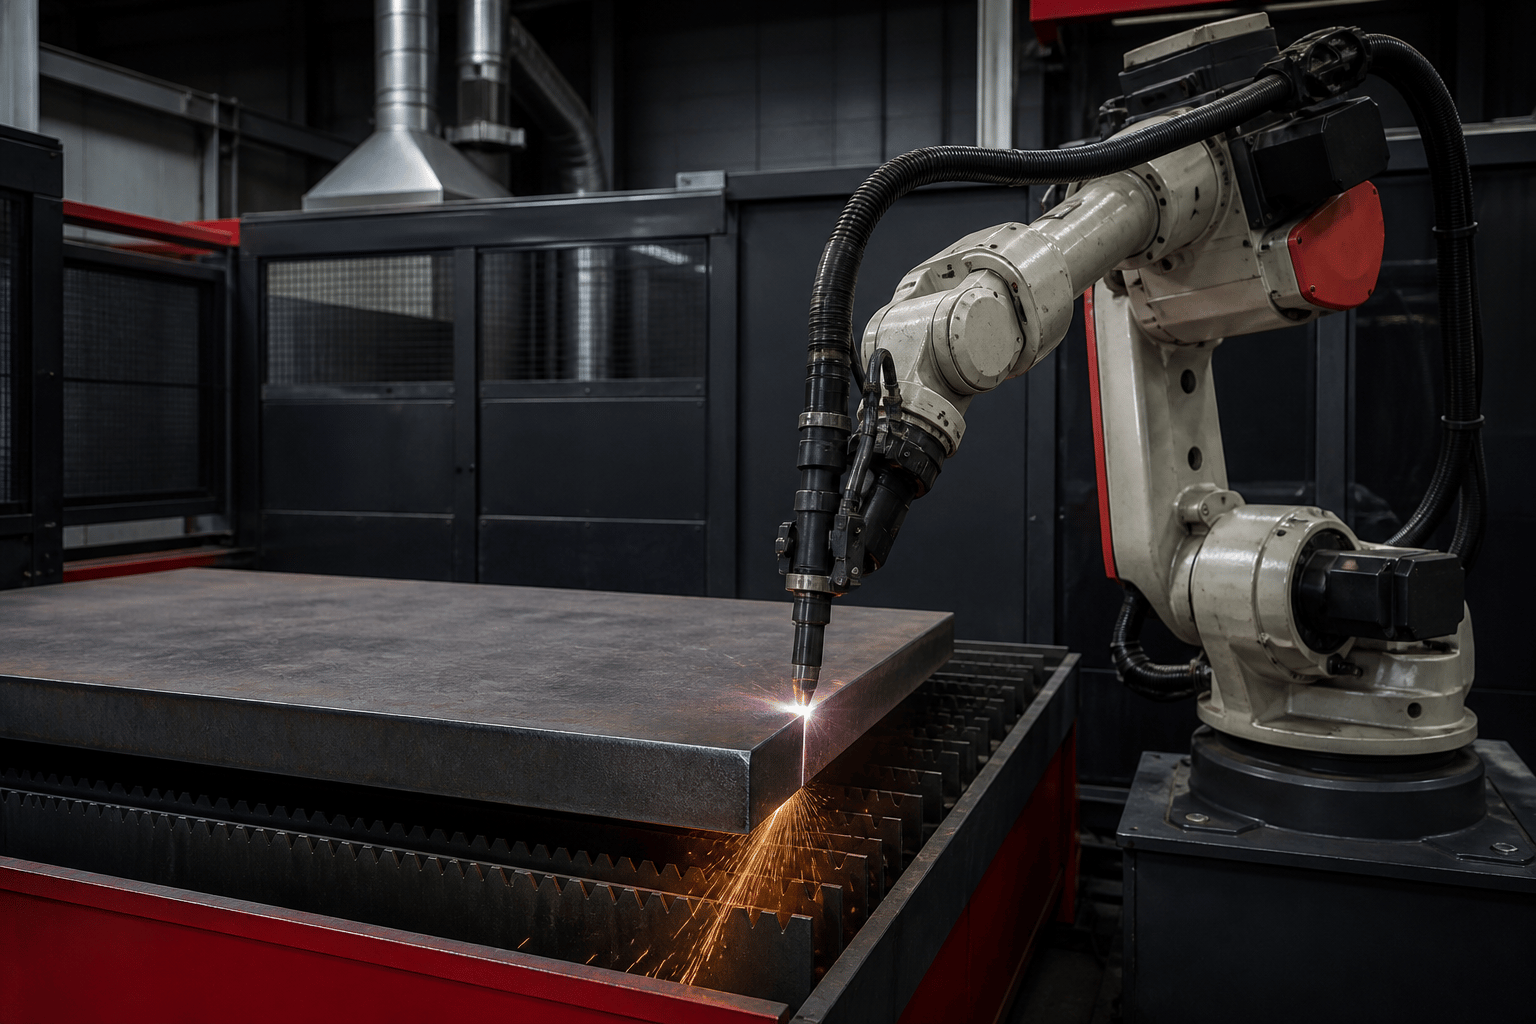
소재 형상과 두께, 후속 공정을 기준으로 절단 궤적과 베벨 각도, 토치 높이와 집진 구성을 설계합니다.
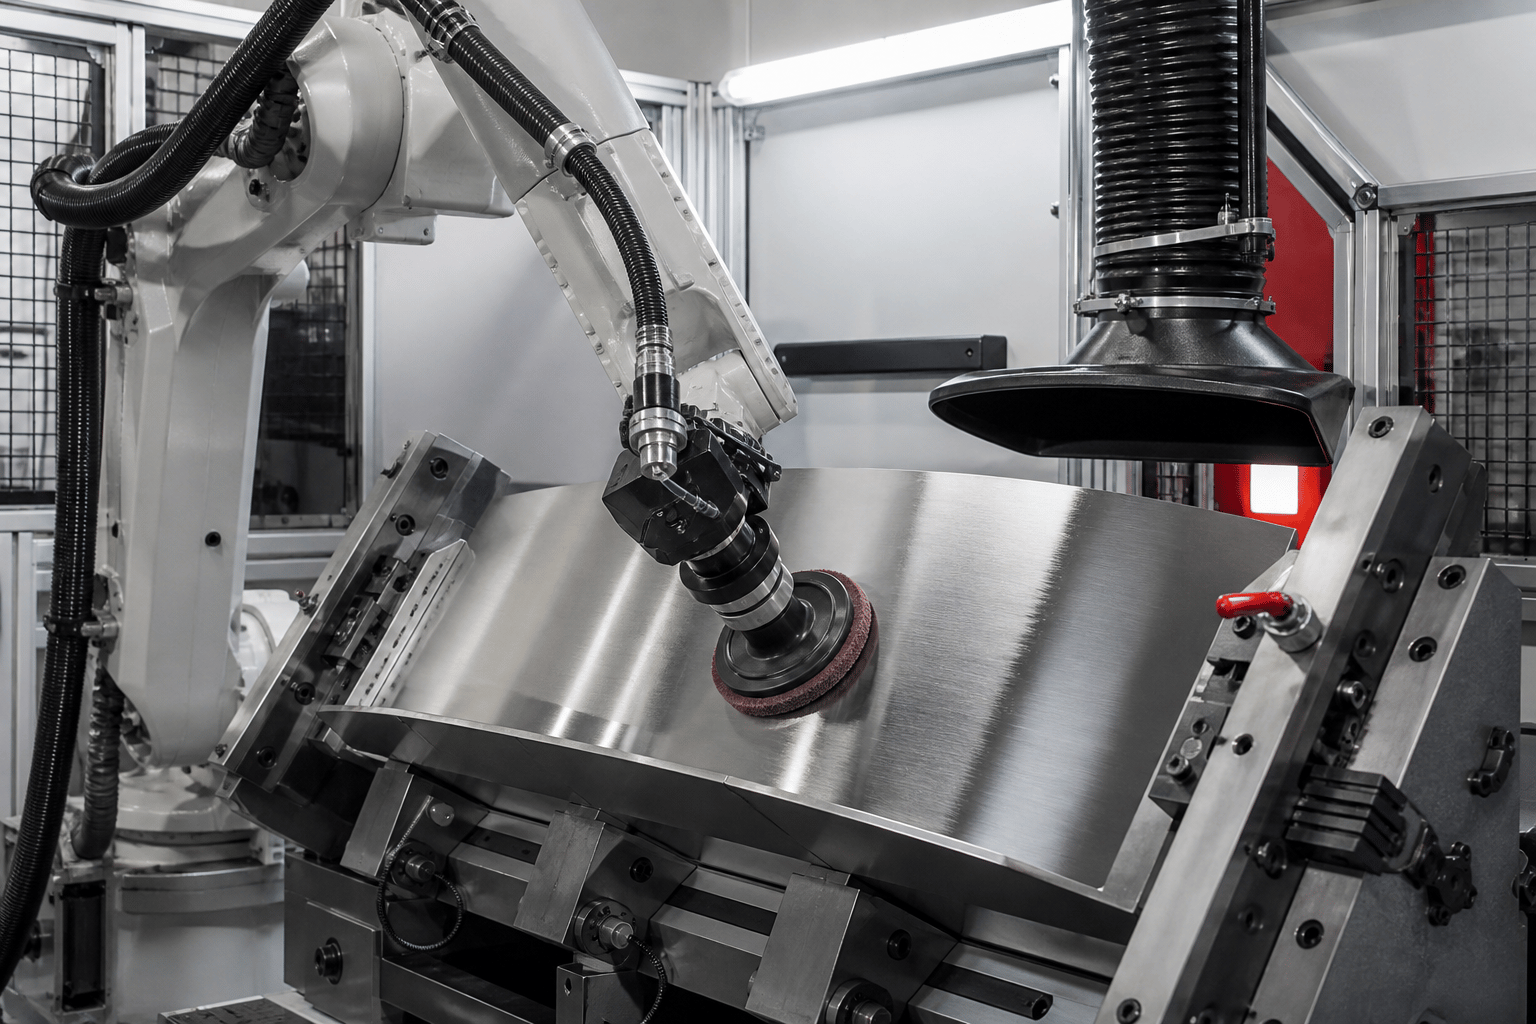
소재와 목표 표면 품질에 맞춰 공구, 접촉력, 로봇 자세와 분진 회수 설비를 함께 구성합니다.
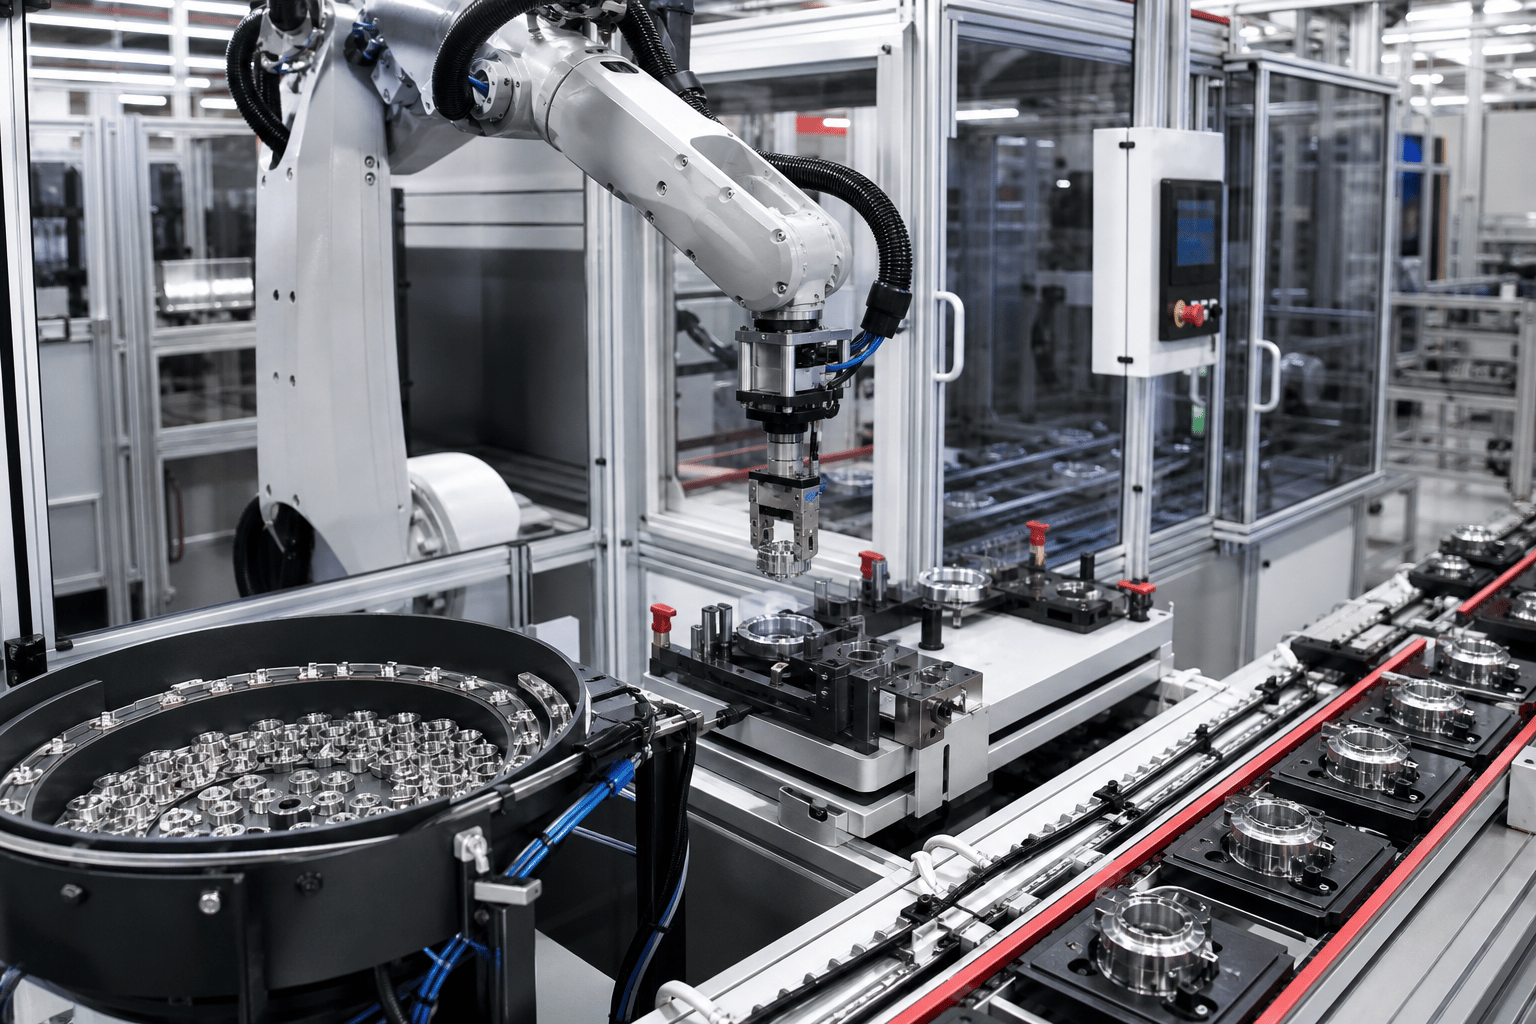
부품 형상과 조립 정밀도, 공급 방식을 분석해 피더, 지그, 그리퍼와 센서가 연결된 셀을 구축합니다.
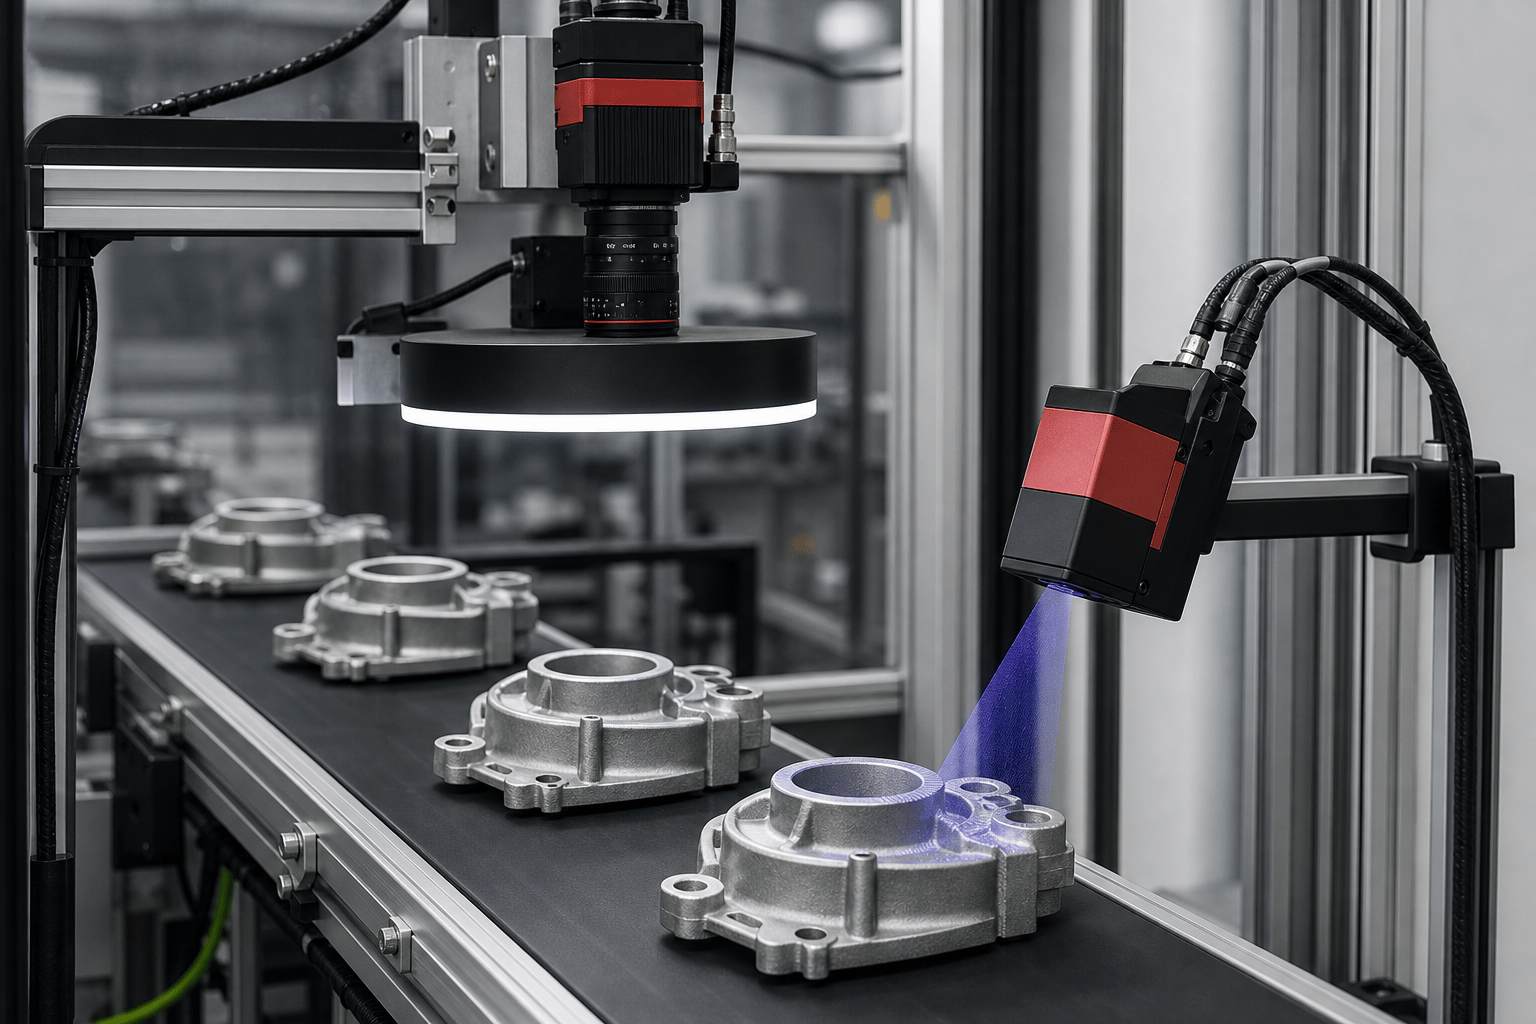
검사 대상과 정밀도에 맞는 카메라, 렌즈, 조명과 3D 센서를 선정해 위치·형상·높이 정보를 취득합니다.
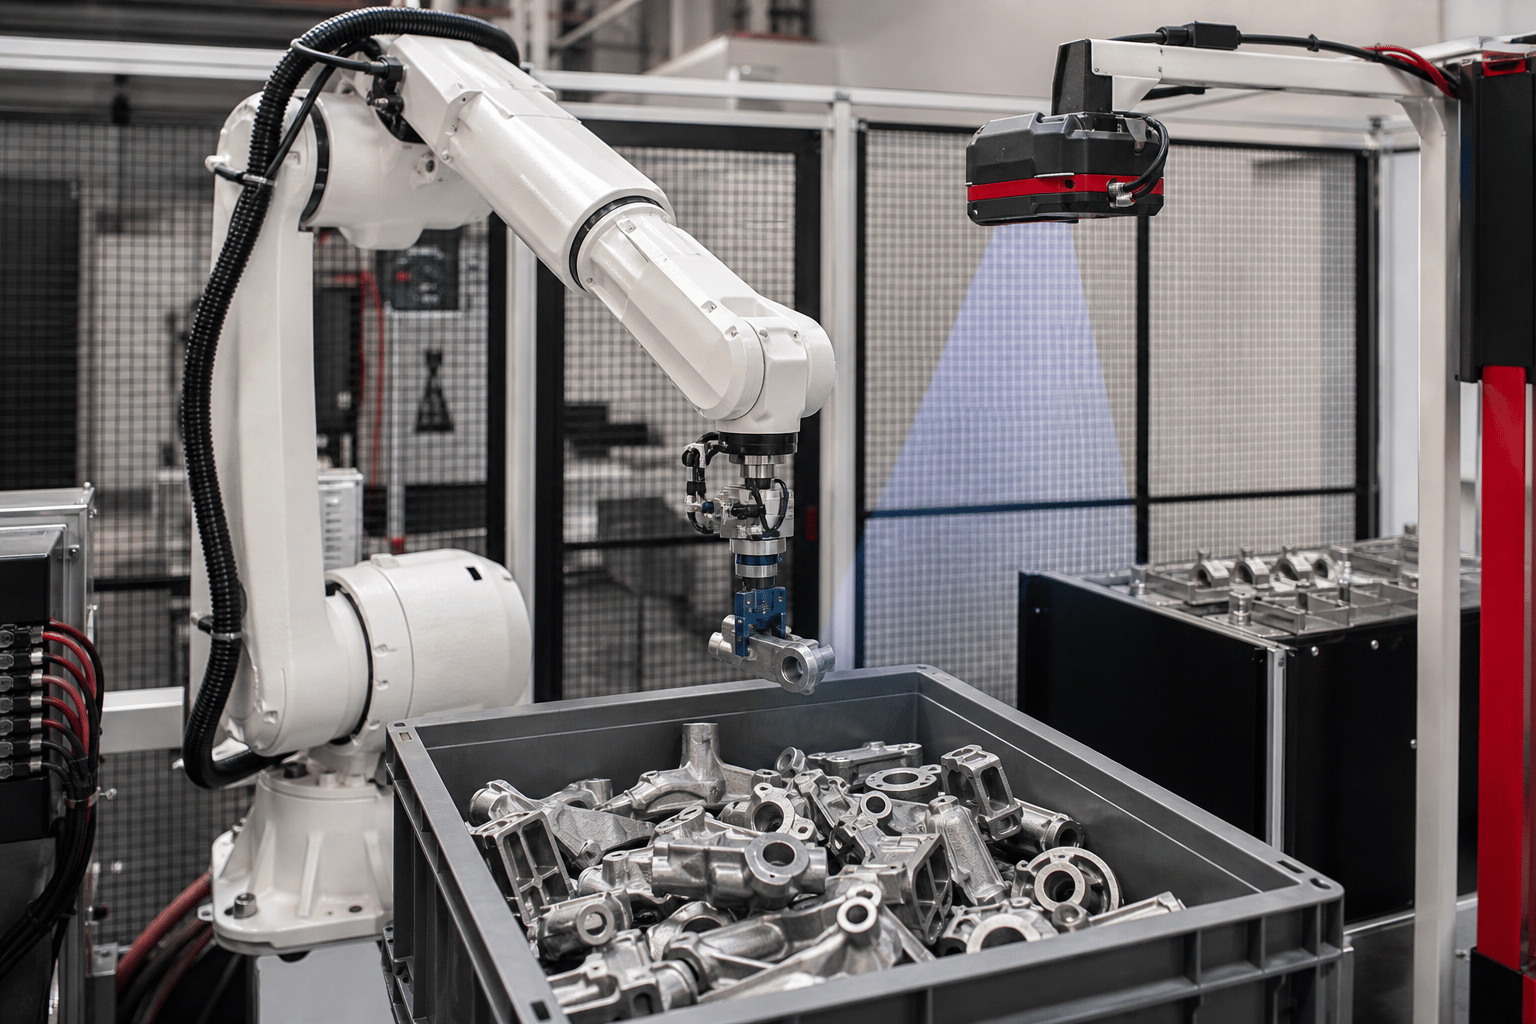
비전 좌표를 로봇 좌표계로 정밀하게 변환해 무작위 부품의 위치와 자세를 인식하고 안정적으로 픽업합니다.
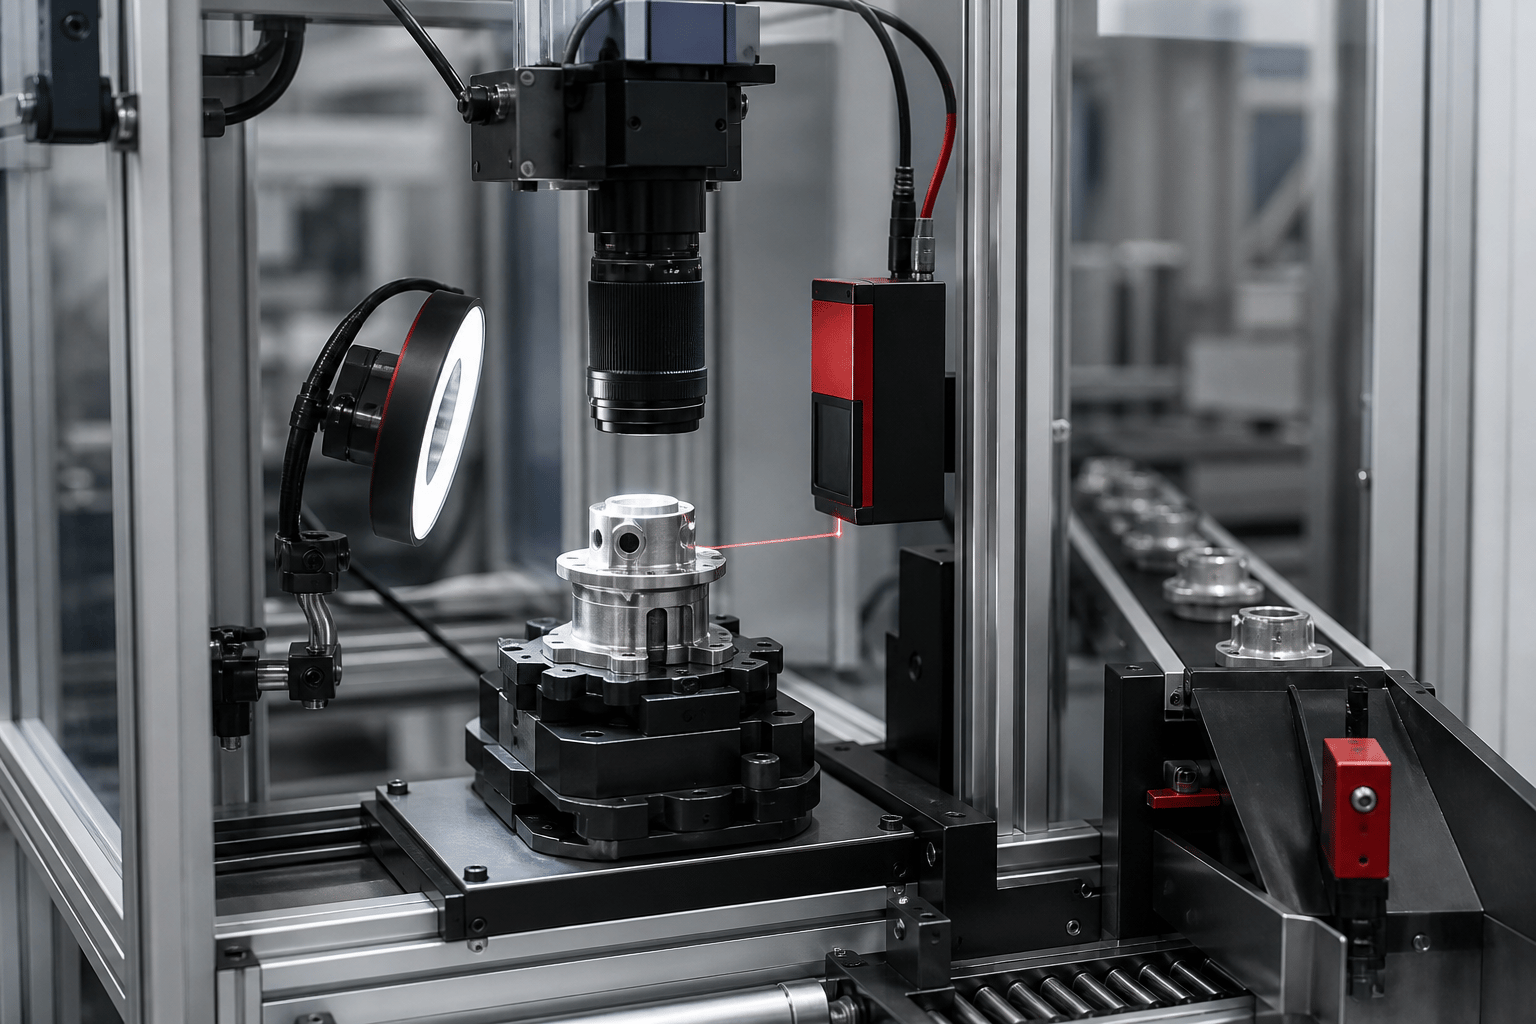
치수, 표면 결함과 조립 상태를 자동 판정하고 결과 데이터를 생산 이력 및 선별 공정과 연계합니다.
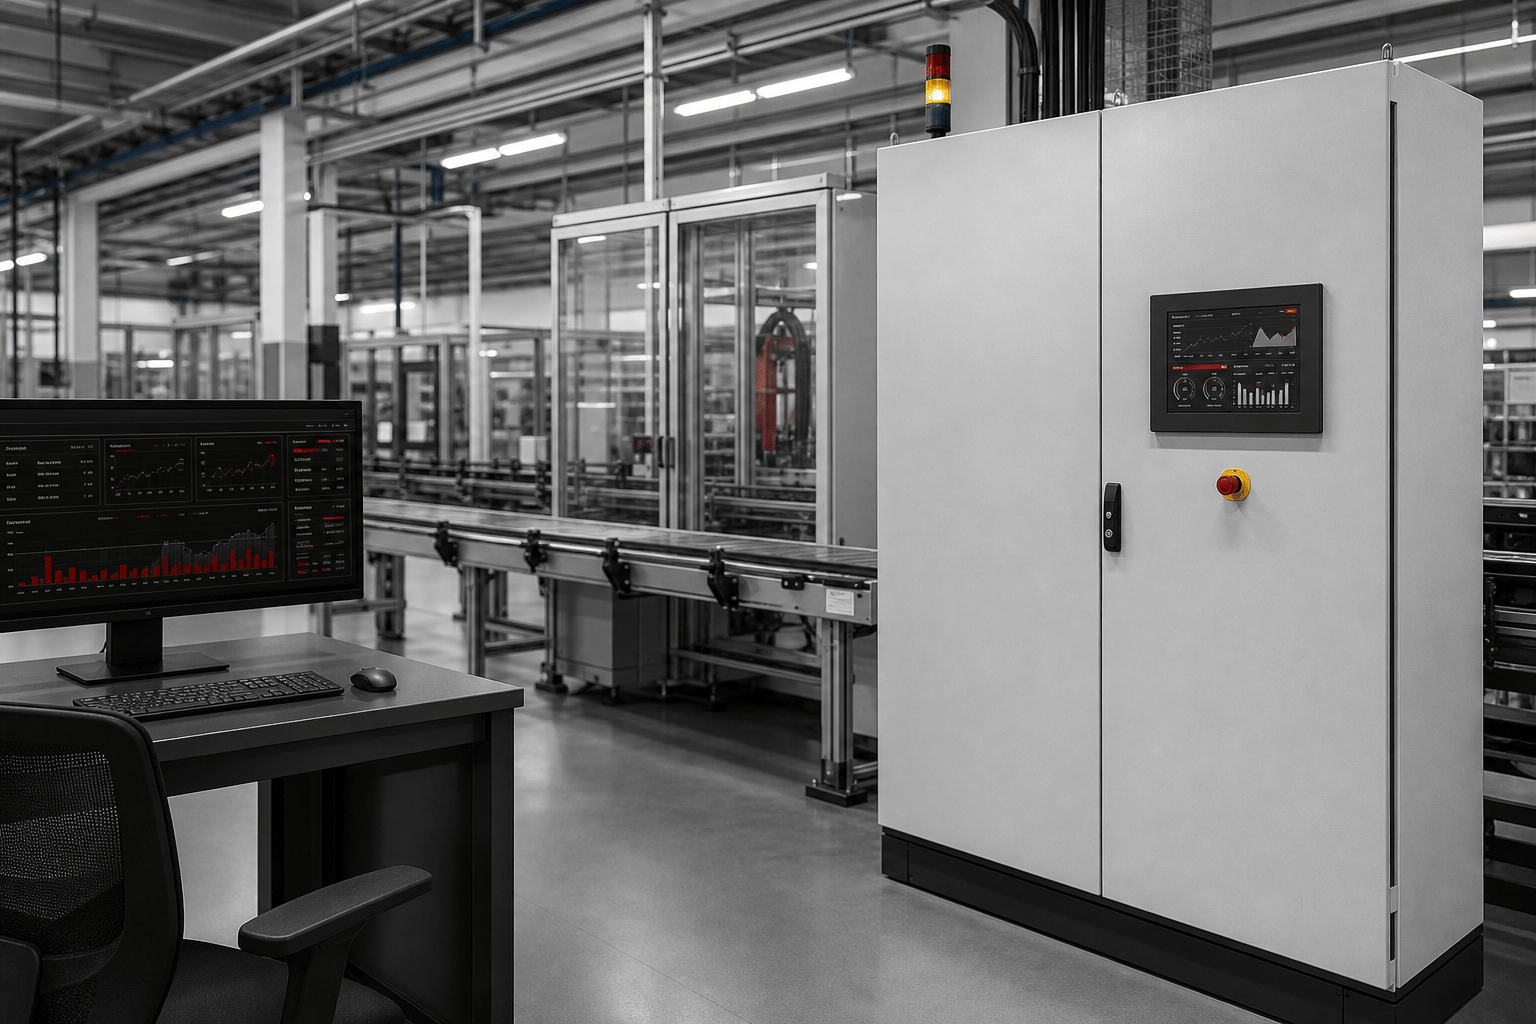
PLC, HMI, 모션, 안전 네트워크와 생산 데이터를 연결해 설비를 통합 제어하고 운전 상태를 가시화합니다.
SYSTEM DESIGN
전기·제어 설계는 시스템의 운전 방식을 정하고, 기구·하드웨어 설계는 실제 설비의 구조를 완성합니다. 국제산업전자는 두 설계를 하나의 자동화 구성으로 연결합니다.
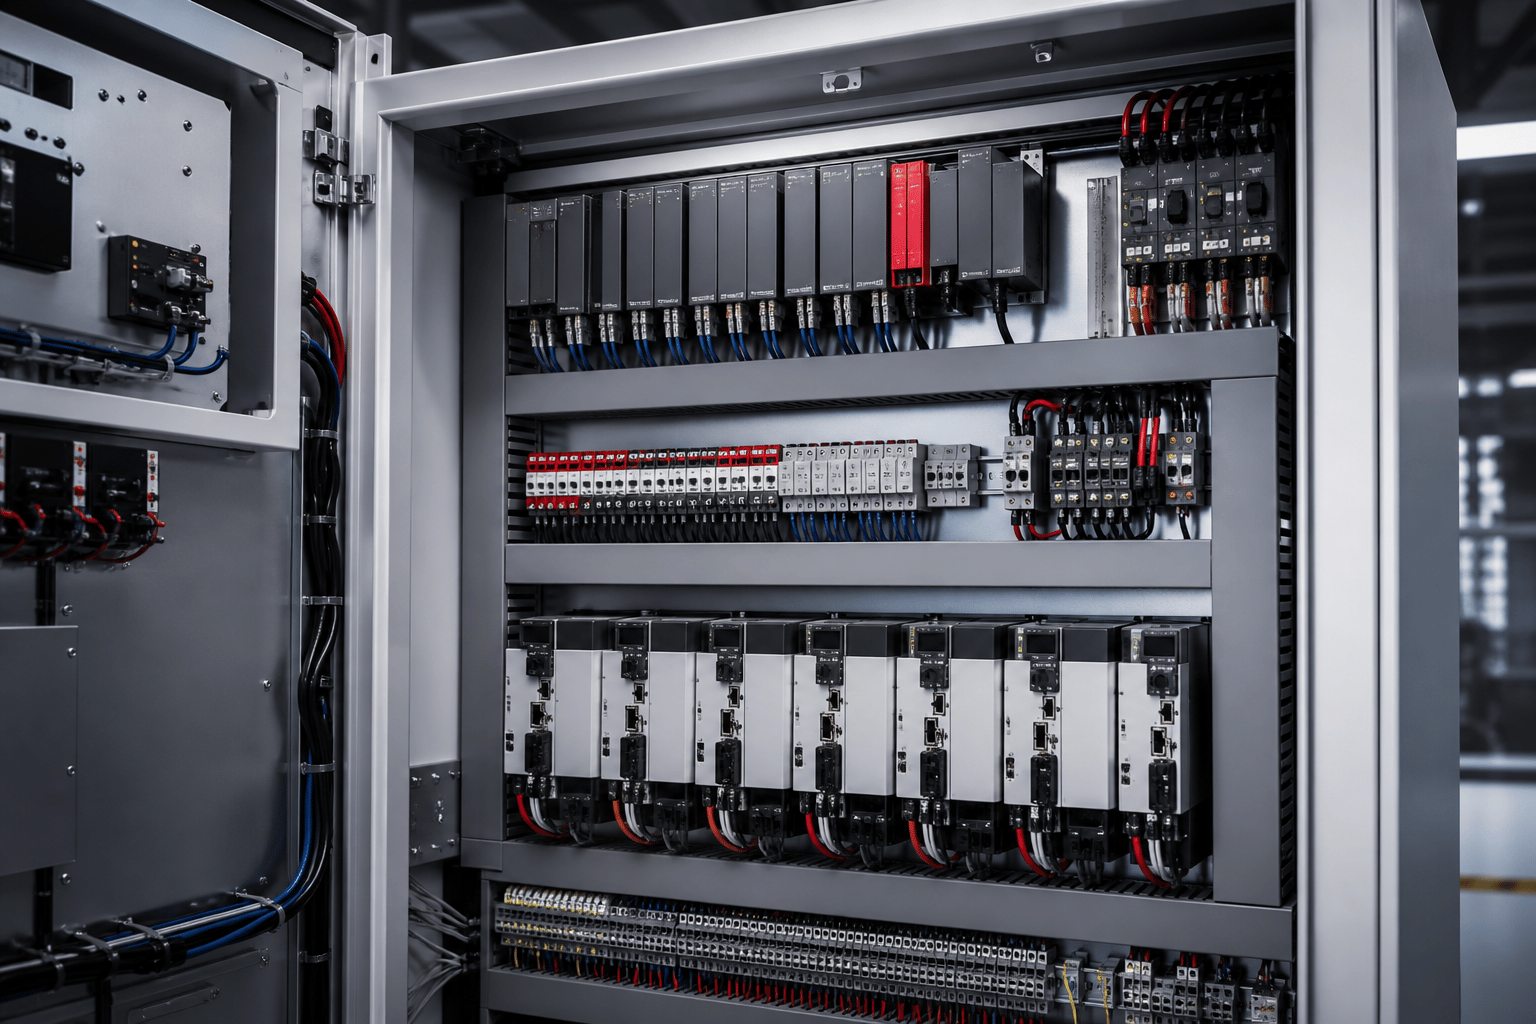
전원, 제어반, I/O, 안전 회로, 네트워크와 인터록을 공정 운전 조건에 맞춰 설계합니다.
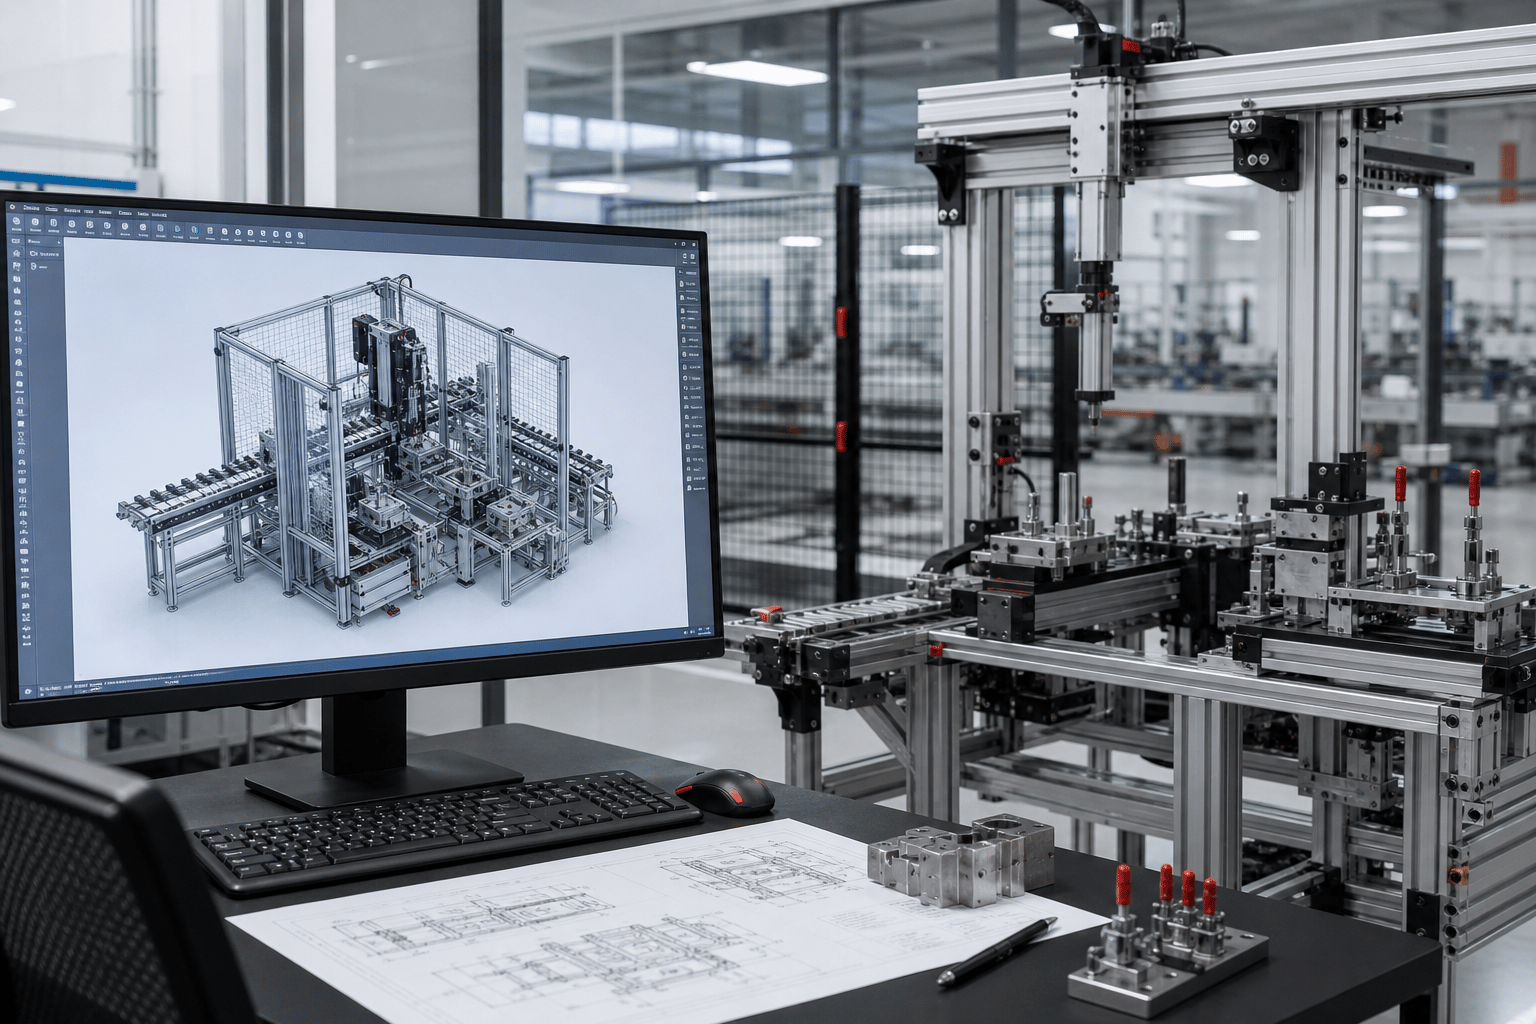
설비 레이아웃, 프레임, 로봇 그리퍼·작업 툴(EOAT), 지그, 안전펜스와 작업·정비 동선을 실제 설치 조건에 맞춰 설계합니다.
INTEGRATED ENGINEERING
국제산업전자는 고객 공정의 조건과 목표 생산량을 기준으로 시스템을 설계합니다. 전기·제어 및 기구·하드웨어 설계를 바탕으로 PLC, 로봇, 비전과 소프트웨어를 연결하여 실제 생산이 가능한 자동화 시스템으로 완성합니다.
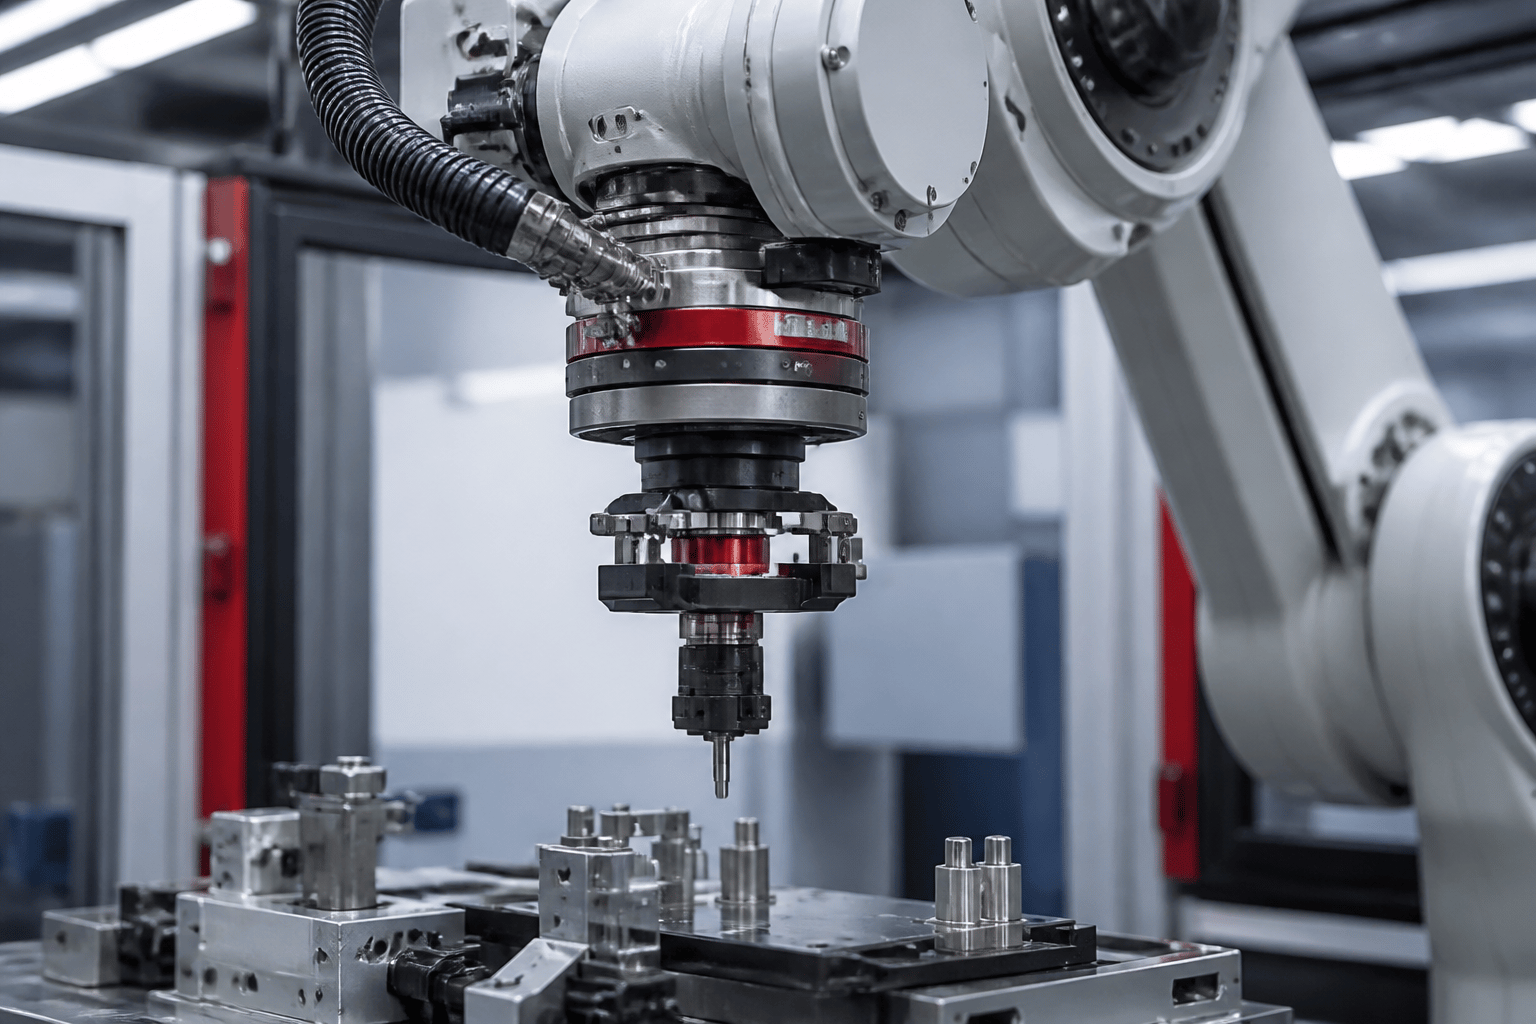
Robotics
공정 조건과 생산 목표를 분석해 적합한 산업용 로봇·협동로봇을 선정하고, 로봇 그리퍼·작업 툴(EOAT), 지그와 주변 설비를 하나의 자동화 셀로 통합합니다.
통합 적용공정 분석부터 로봇 선정, 기구·전장 설계, 프로그램, 설치와 시운전까지 일관된 흐름으로 수행합니다.
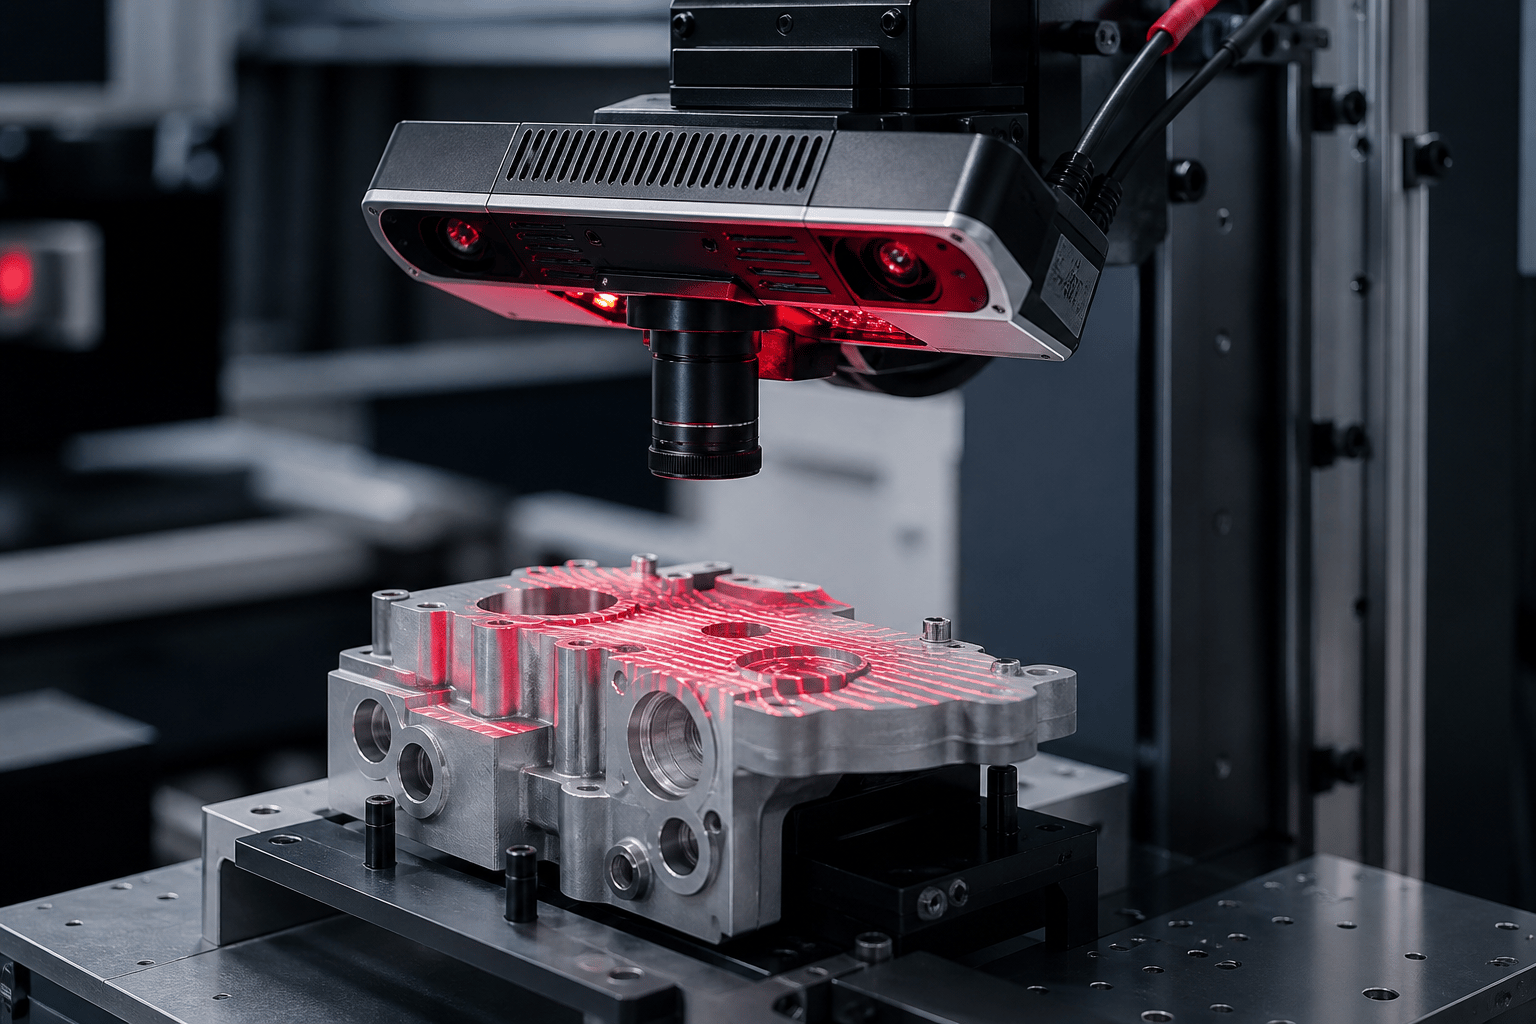
Vision & Inspection
제품의 위치·형상·상태를 인식하는 2D·3D 비전 기술을 검사, 측정, 로봇 가이던스 공정에 적용합니다.
통합 적용카메라와 조명 선정, 촬영 조건 검증, 좌표 보정, 판정 로직과 생산설비 통신까지 함께 구성합니다.
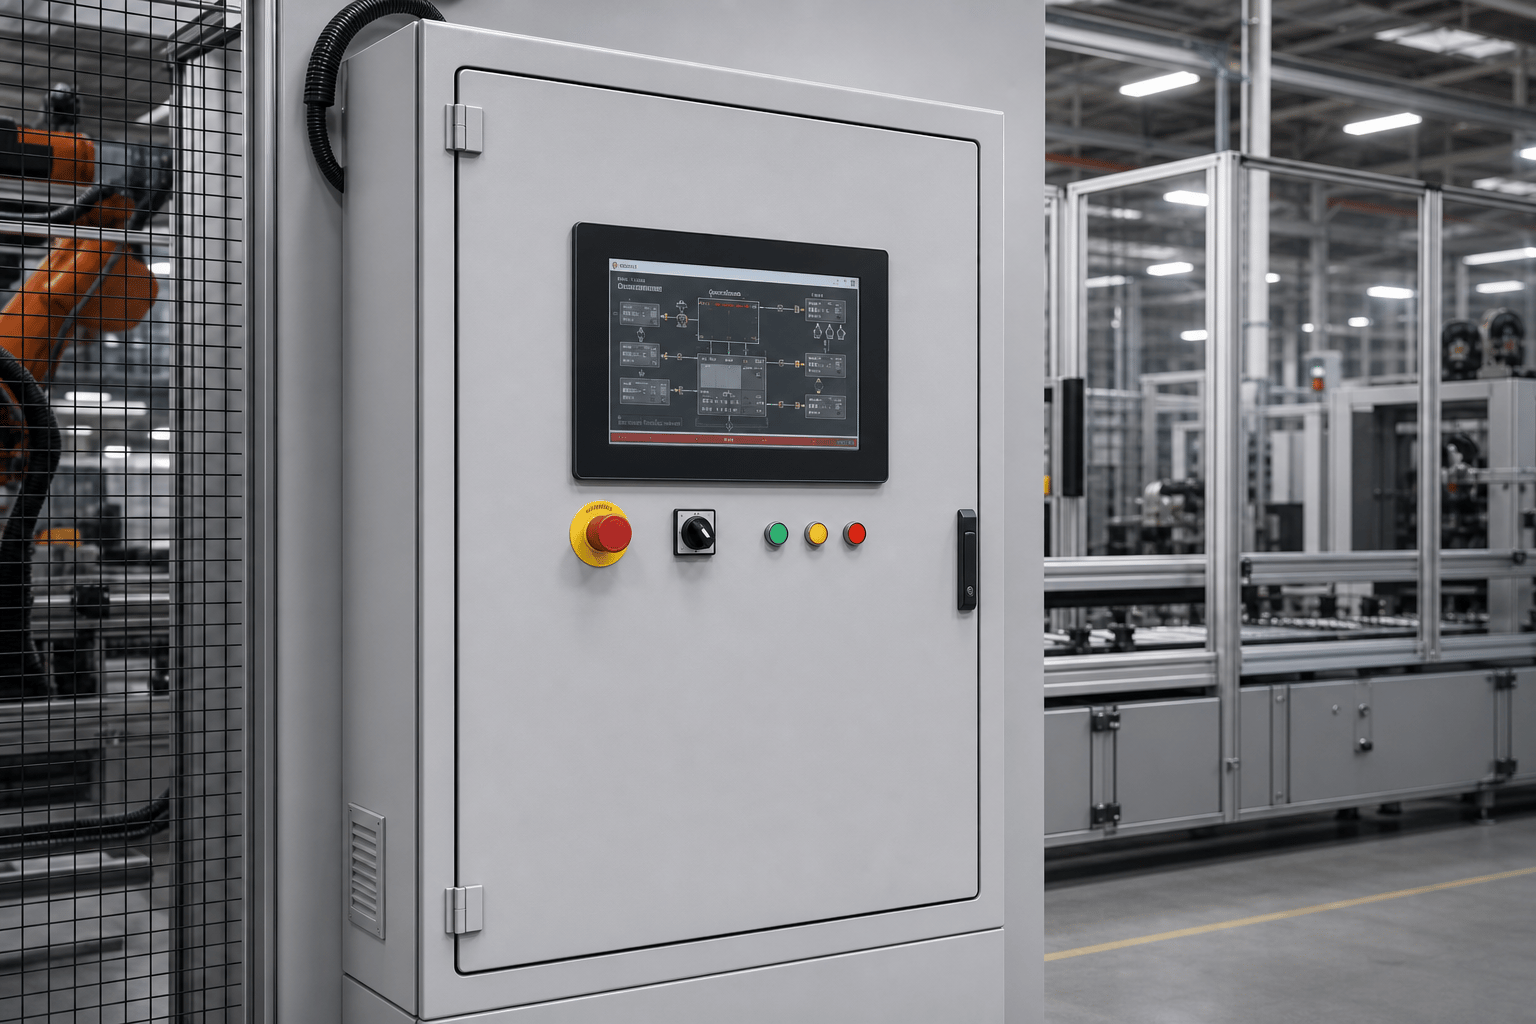
Control & Motion
PLC, 모션, HMI와 안전 제어를 기반으로 로봇과 생산설비의 운전 신호 및 공정 순서를 통합합니다.
통합 적용전장 설계와 제어반 제작, PLC·HMI 프로그램, 장비 간 통신 및 인터록 검증을 통해 안정적인 운전 환경을 구축합니다.
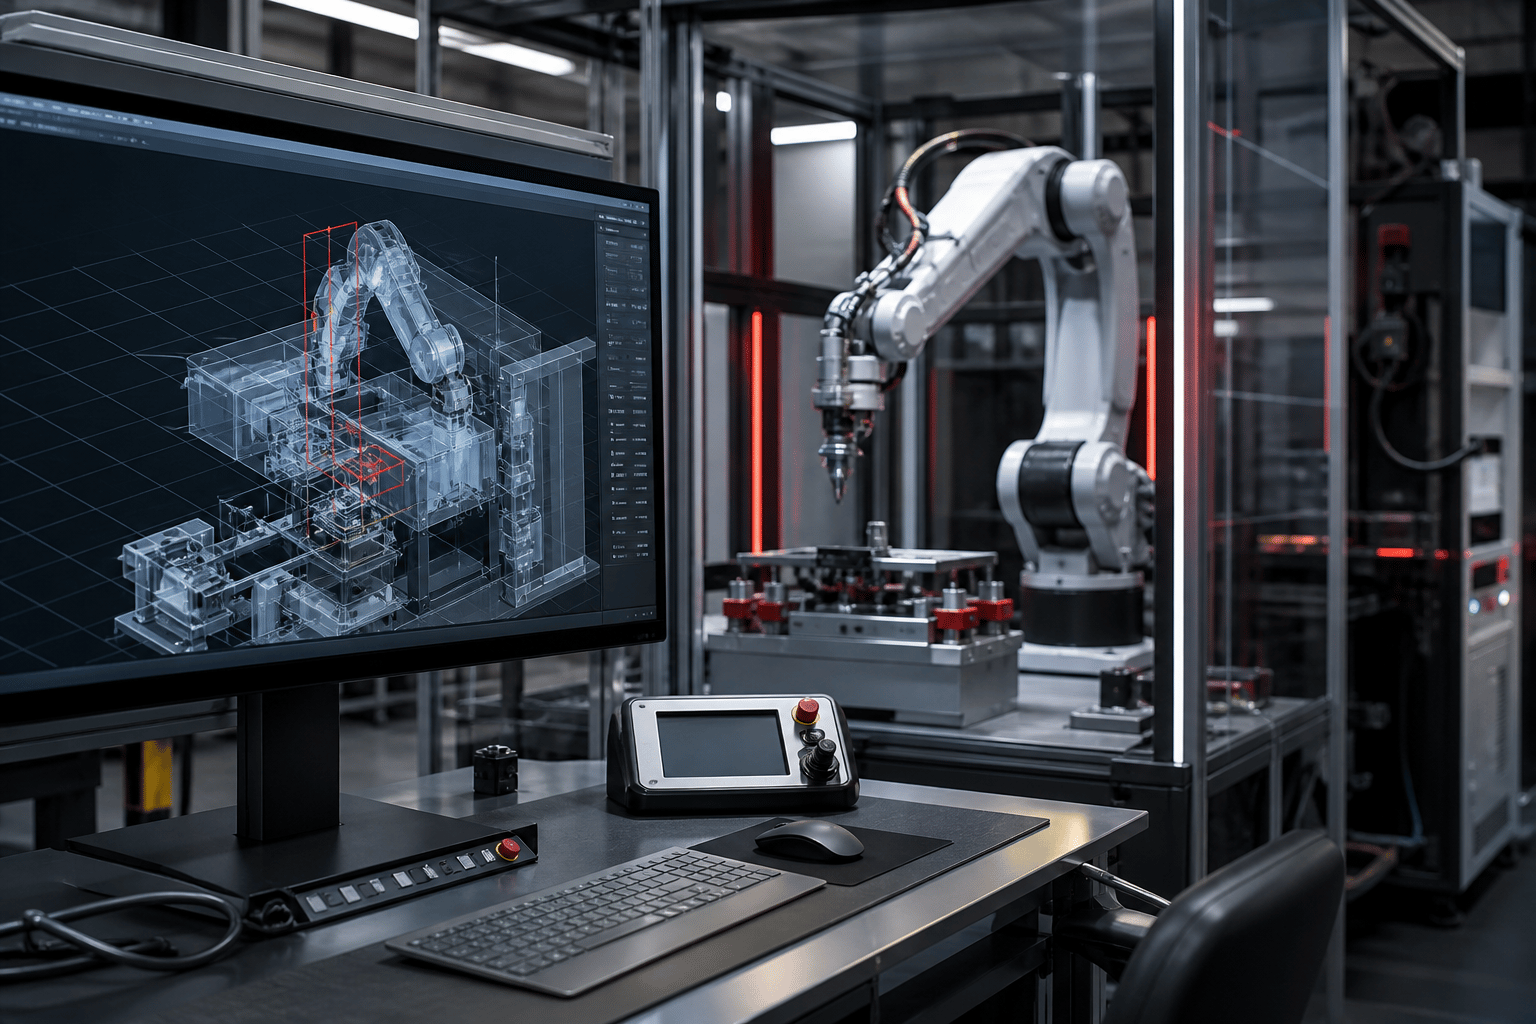
Digital Manufacturing
CAD/CAM 데이터와 로봇 시뮬레이션을 활용해 실제 제작 전에 로봇 적용성, 간섭, 작업 경로와 사이클을 검토합니다.
통합 적용Robotmaster 기반 오프라인 프로그래밍으로 현장 티칭 부담을 줄이고 복잡한 가공·절단 경로의 구현 가능성을 사전에 확인합니다.
START A PROJECT
생산 공정과 요구사항을 확인하여 적합한 시스템 구성 방향을 검토합니다.