ROBOTMASTER · OFFLINE PROGRAMMING
복잡한 제조 경로를, 로봇 프로그램으로.
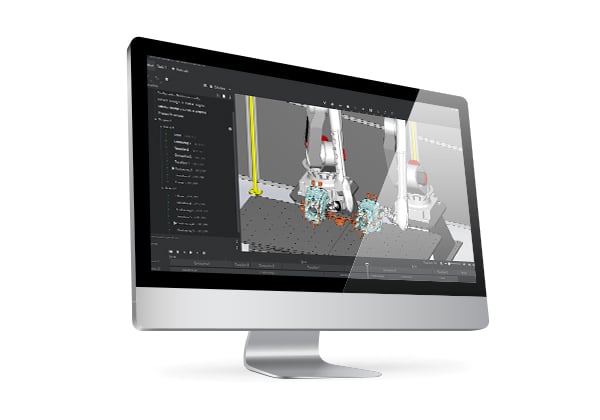
Robotmaster는 CAD 데이터를 바탕으로 작업 경로를 생성하고, 가상 환경에서 로봇 동작을 검토·최적화해 로봇 프로그램으로 연결하는 오프라인 프로그래밍 소프트웨어입니다.
01 / ABOUT ROBOTMASTER
로봇은 생산을, 프로그래밍은 PC에서.
오프라인 프로그래밍(OLP)은 실제 로봇 대신 PC의 가상 작업 환경에서 프로그램을 준비하는 방식입니다. 복잡한 형상이나 품종 변경이 많은 공정에서 반복 티칭의 부담을 줄이고, 설비를 설치하기 전에도 배치와 작업 가능성을 검토할 수 있습니다.
다품종·소량 생산
제품이 바뀔 때 CAD 데이터에서 경로를 수정·검토합니다.
복잡한 형상·연속 경로
점 단위 티칭이 많은 가공·용접·표면처리 공정에 검토합니다.
가상 검토와 현장 검증의 연결
시뮬레이션 후에도 좌표·툴 보정과 현장 시운전을 진행합니다.
02 / KEY FEATURES
설계 데이터에서 로봇 동작까지, 하나의 엔지니어링 흐름으로.
작업 셀 구성·배치 검토
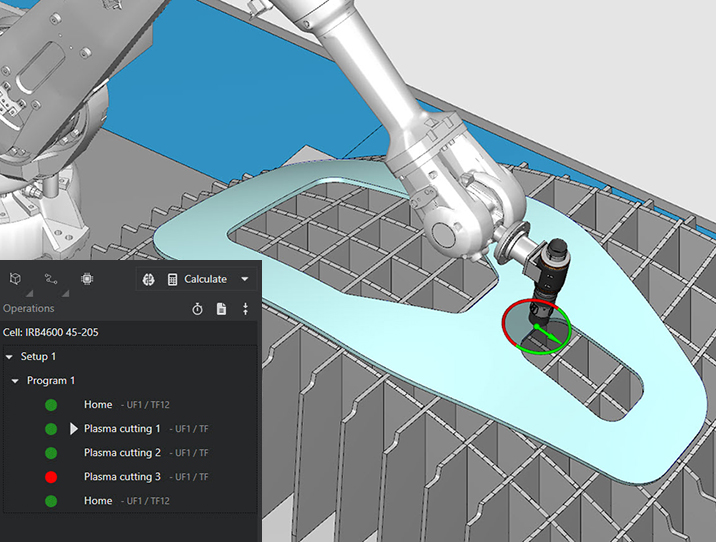
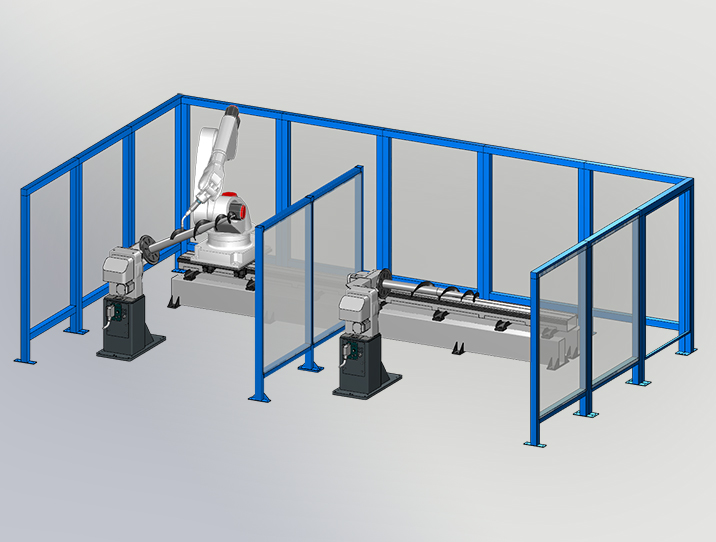
로봇, 공작물, 툴, 지그와 주변 설비를 가상 환경에 배치해 작업 공간과 도달 범위를 검토합니다.
CAD/CAM 기반 경로 생성
형상과 공정 조건을 바탕으로 작업 경로를 만들고, CAD/CAM 궤적을 로봇 동작에 맞게 연결합니다.
툴 자세·동작 최적화
툴 방향과 로봇 자세를 조정하고 특이점, 축 한계, 도달 범위 등 경로 문제를 검토·수정합니다.
시뮬레이션·충돌 검토
가상 셀에서 작업 동작과 주변 설비 간 간섭을 검토합니다. 실제 구성과 모델의 일치가 중요합니다.
외부축·다중 로봇 구성
주행축, 회전 포지셔너, 여러 로봇이 포함된 시스템의 프로그래밍을 지원합니다. 구성별 호환 확인이 필요합니다.
로봇 프로그램 출력
대상 로봇·컨트롤러에 맞는 포스트프로세서로 프로그램을 출력하고 현장 보정·운전 검증으로 연결합니다.
CAD → ROBOT PROGRAM
- 01셀·CAD 준비
- 02작업 경로 생성
- 03동작 최적화
- 04시뮬레이션 검토
- 05출력·현장 검증
출력 후에는 실제 설비와 좌표를 맞추고 안전 절차에 따라 동작·공정 품질을 검증합니다.
03 / APPLICATIONS
로봇의 움직임을, 공정에 필요한 경로로.
아래는 Robotmaster의 공식 적용 분야입니다. 국제산업전자의 개별 수행 실적을 의미하지 않으며, 기능·모듈·공정 장비와 로봇 구성에 따라 적용 범위를 확인합니다.
절단
플라즈마·워터젯·레이저 절단을 위한 형상 기반 경로와 툴 방향 검토.
용접
용접선을 따라가는 작업 경로와 로봇 자세를 설계·검토.
가공·밀링
복잡한 3차원 형상의 가공 경로를 로봇 동작으로 연결.
디버링
모서리와 표면의 버 제거 경로, 공구 방향과 접근 자세 검토.
연마·폴리싱
표면 형상에 맞는 연속 경로와 공구 접촉 방향 설정.
표면처리
표면을 따라 이동하는 툴 경로와 작업 범위를 검토.
도장·분사
대상 면의 형상에 맞춘 분사 경로와 로봇 자세 구성.
접착·실링 도포
접착제·실링재를 도포할 경로와 노즐 방향 검토.
적층 제조
재료 적층과 보수 작업을 위한 로봇 경로 및 공정 조건 검토.
04 / ROBOTS & SYSTEMS
브랜드를 넘어, 시스템 구성에 맞게.
다양한 로봇 브랜드와 외부축을 하나의 작업 환경에서 검토할 수 있습니다. 브랜드 목록만으로 모든 모델·컨트롤러·공정의 지원을 보장하지는 않습니다.
- 01로봇 모델·컨트롤러·소프트웨어 버전
- 02툴·지그·주행축·포지셔너 구성
- 03대상 공정·모듈·포스트프로세서
- 04실제 셀 좌표·툴 보정·시운전 조건

- ABB
- FANUC
- KUKA
- YASKAWA
- Stäubli
- Cloos
- Comau
- DENSO
- Doosan
- EPSON
- Hanwha
- HIWIN
- HYUNDAI
- IGM
- Kawasaki
- Leantec
- ESTUN
- MITSUBISHI
- NACHI
- OMRON
- OTC
- Panasonic
- Reis
- SIASUN
- Techman Robot
- UNIVERSAL
공식 지원 브랜드의 예시입니다. 실제 적용 여부는 위 구성 정보를 기준으로 확인합니다.
05 / RESOURCES & FAQ
공식 자료와 FAQ를, 한곳에서 확인하세요.
공식 원본 파일은 통합 자료실과 연결해 제공하며, 적용 전 확인할 사항은 아래 FAQ에서 안내합니다.
자주 묻는 질문
01로봇을 멈추지 않고 프로그램을 준비할 수 있나요?
PC에서 다음 작업의 경로와 프로그램을 준비할 수 있습니다. 다만 프로그램 반영, 좌표 확인과 실제 운전 검증에는 현장 절차 및 필요한 정지 시간이 따를 수 있습니다.
02지원 브랜드라면 모든 로봇에 사용할 수 있나요?
아닙니다. 모델·컨트롤러·소프트웨어 버전, 외부축, 공정 모듈과 포스트프로세서를 함께 확인해야 합니다.
03시뮬레이션을 하면 보정과 시운전은 필요 없나요?
필요합니다. 실제 셀과 가상 모델의 좌표·툴·공작물 위치를 맞추고, 현장에서 동작과 공정 품질을 확인해야 합니다. 로봇 하드웨어나 마스터링 문제를 소프트웨어만으로 해결할 수는 없습니다.
04도입 검토를 위해 무엇을 준비해야 하나요?
공작물 CAD, 공정 설명과 품질 목표, 로봇 모델·컨트롤러, 툴·지그·외부축 정보, 셀 배치와 생산 조건을 준비하면 적용 검토에 도움이 됩니다.
05교육 기간과 절감 효과는 어느 정도인가요?
공정 복잡도, 작업자 경험과 구성에 따라 다릅니다. 교육·기술지원 범위는 별도 확인하며, 절감 효과는 실제 부품과 기존 작업 방식을 비교해 검토합니다.
06PC 사양과 라이선스·업데이트 조건은 어떻게 확인하나요?
설치할 버전의 공식 시스템 요구사항을 기준으로 OS·CPU·메모리·그래픽을 확인합니다. 라이선스, 유지보수와 지원 가능 버전은 보유 계약 및 공급 경로에 따라 별도 확인합니다.
등록된 매뉴얼 확인 →Robotmaster 공식 제품·적용 공정·FAQ 자료를 바탕으로 재구성했습니다. 자료 확인일: 2026-10-28. 기능과 지원 범위는 버전·모듈·계약에 따라 달라질 수 있습니다.
LET’S REVIEW YOUR PROCESS
고객의 공정에서, 가능성을 확인하세요.
대상 부품과 로봇, 현재 작업 방식을 알려주시면 시스템 구성과 적용 조건을 함께 검토합니다.